近日,学院宣泓舟老师撰写的论文《机器人与人类来源的多轮正负反馈对信任与合作的动态影响》在国内权威期刊《心理学报》发表。该研究聚焦“人机互动”前沿领域,从动态视角考察机器人与人类队友的多轮正负反馈如何影响个体的信任与合作,揭示了不同反馈来源下信任与合作的差异化演变轨迹。论文由宣泓舟老师与浙江大学何贵兵教授团队合作完成。
研究内容
随着人工智能与机器人技术快速发展,机器人在组织中的角色正逐渐从单纯的“工具”转变为能够与人共同决策、沟通和协作的“队友”。当机器人不仅能够完成任务,还开始像人类同事一样对其他员工进行评价、提出意见甚至给出批评时,一个重要的管理问题随之出现:人们会如何回应来自机器人的反馈?这种反馈又会怎样影响人们对机器人队友的信任?信任是人机协作的重要基础,但现有研究多关注单次互动或某一时点的静态信任水平,而本文则重点关注人机持续互动中信任与合作的动态演变轨迹。
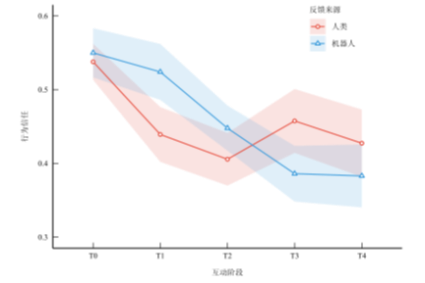
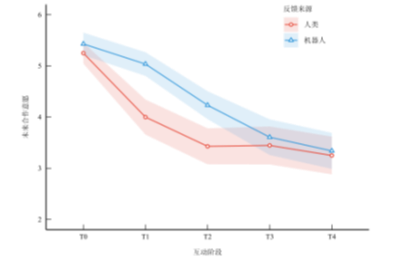
文章通过一项预实验和两项正式实验展开研究。在正式实验中,被试分别与Pepper机器人或人类队友完成多轮投资决策任务,并连续接受队友的评价反馈。实验1考察多轮负性反馈,实验2考察多轮正性反馈。过程中通过建议采纳程度测量行为信任,并持续测量未来合作意愿,以刻画信任与合作随互动推进的变化过程。
研究发现,在多轮负性反馈情境下,不同反馈来源呈现出不同的动态影响趋势:面对机器人队友的负性反馈,个体的信任与合作在初期变化较小,随着反馈累积逐渐下降,表现出“滞后累积式”演变模式;面对人类队友的负性反馈,信任与合作在早期即快速下降,随后趋于平缓,表现出“即时响应式”演变模式。相比之下,在多轮正性反馈情境下,机器人与人类反馈并未表现出显著不同的动态影响。由此表明,人机信任与人际信任的差异,有时不在终点,而在过程。
作者简介
宣泓舟,浙江工商大学工商管理学院(MBA学院)人力资源与组织管理系讲师,浙江大学心理学博士。兼任浙江工商大学商业技术应用创新中心(商务部)拓展部副部长,现挂职于浙江省商务厅办公室。主要研究方向为人机协同与人机互动,重点关注智能化时代人机协作团队中的信任与合作、认知与决策偏差等问题。主持国家自然科学基金青年科学基金项目(C类)。近年来在《心理学报》、Journal of Business Research、Computers in Human Behavior Reports等国内外学术期刊发表多篇研究成果。